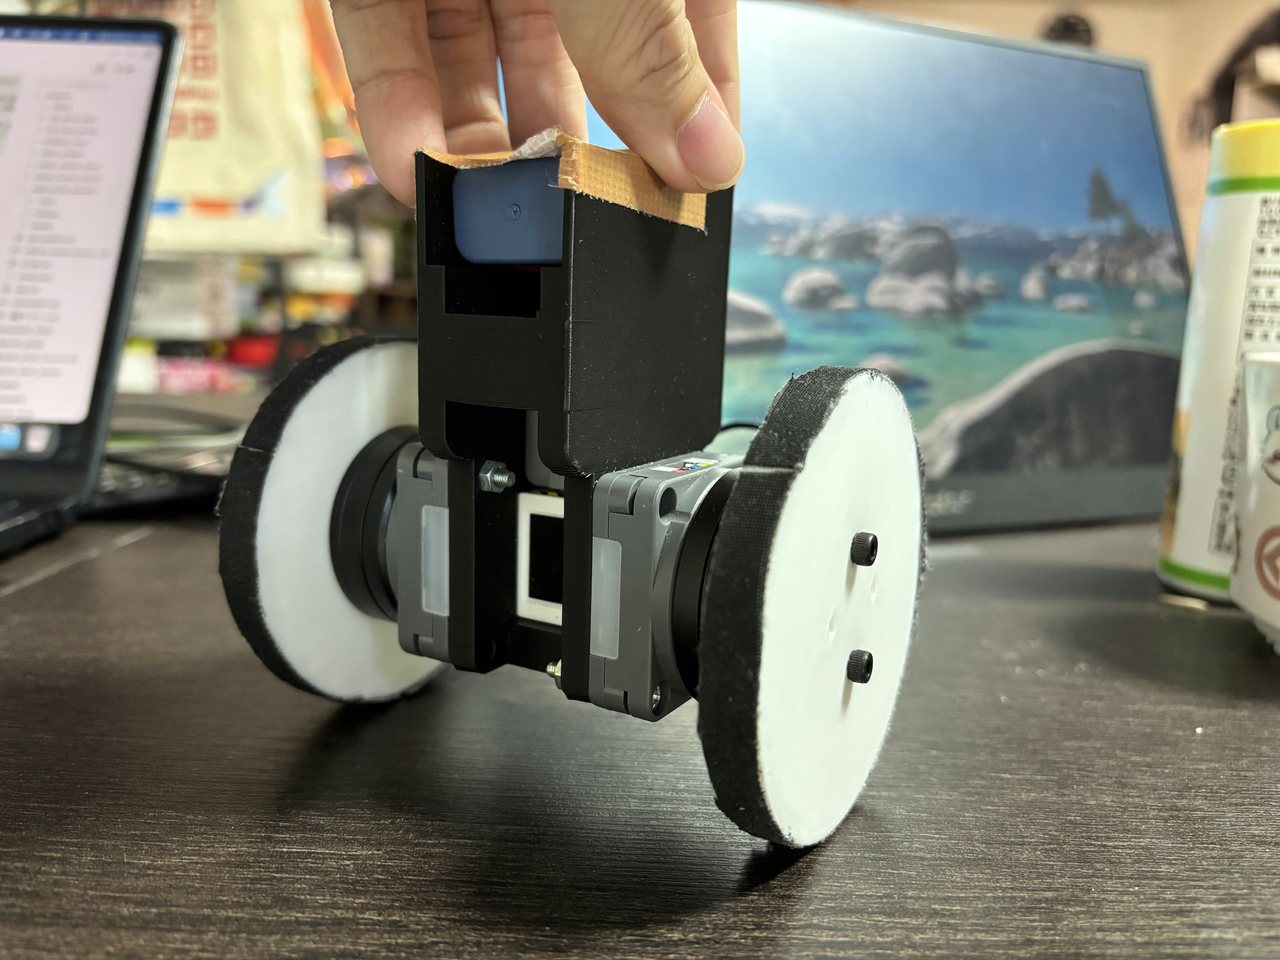
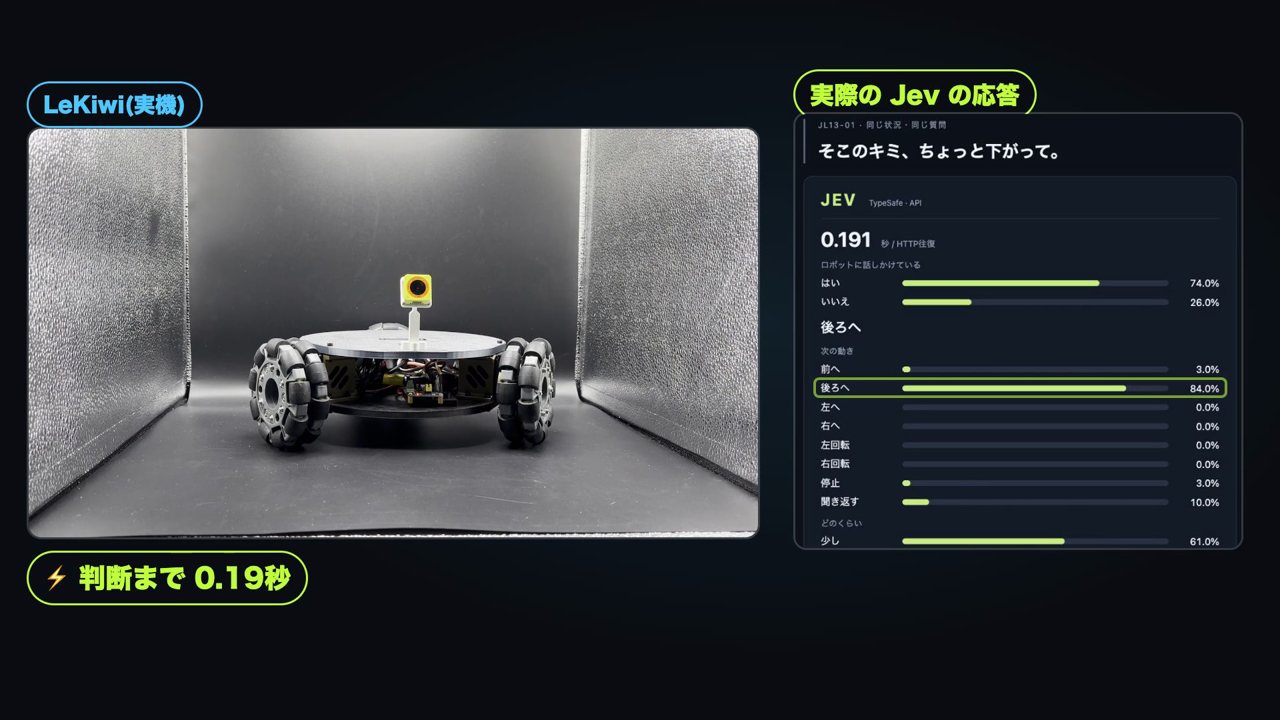
「そこのキミ、ちょっと下がって」と話しかけると、小さな移動ロボットが後ろへ下がり、「下がりすぎ、ちょっと戻って」と続けると前へ戻ってきました。ところが、ロボットに向けた言葉ではない雑談には反応しません。動きを決めているのは、返事の文章を1文字も書かないAI「Jev」です。判断は約0.2秒でした。
この記事は、YouTube チャンネル「ビーバーものづくり研究所」で 2026年9月30日に公開した動画「しゃべらない最新AI、「Jev」でロボを動かしてみた|文章を書かないAIの仕組みと、確率の落とし穴」の記事版です。動画で紹介した仕組みと結果を、文章で読み返せるようにまとめました。なお、画像でロボットを動かす続編は「画像認識版」として別動画で公開しています。
文章を書かないAI「Jev」とは
Jev は、アメリカの TypeSafe AI が 2026年9月に発表した、決めることだけに絞ったAIです。チャットのAI(LLM)は答えを1文字ずつ書くため、書き終わるまでプログラムは待たされます。Jev は文章を書かず、選択肢に一度に確率を付けて返します。TypeSafe AI によると、返事は0.07秒から0.5秒で、LLM の40倍から200倍速いとされています。考える前に出る速い判断という意味で「システム1」と呼ばれています。
渡すのは、今の状況の文章と、型の決まった質問です。質問の型は3つだけです。
- はい・いいえ:「はい」の確率が返る
- 選ぶ:右、左、止まるなど、それぞれの確率が返る
- 段階で採点:少し、半分、大きく、といった段階で返る
返ってくるのは選択肢と確率だけなので、そのままプログラムで使えます。TypeSafe AI は「幻覚が起きない」としていますが、出てこないのは選択肢の外の答えだけです。形が守られることと中身が合っていることは別、という点がこのあとの検証につながります。
LeKiwi につないで話しかけてみた
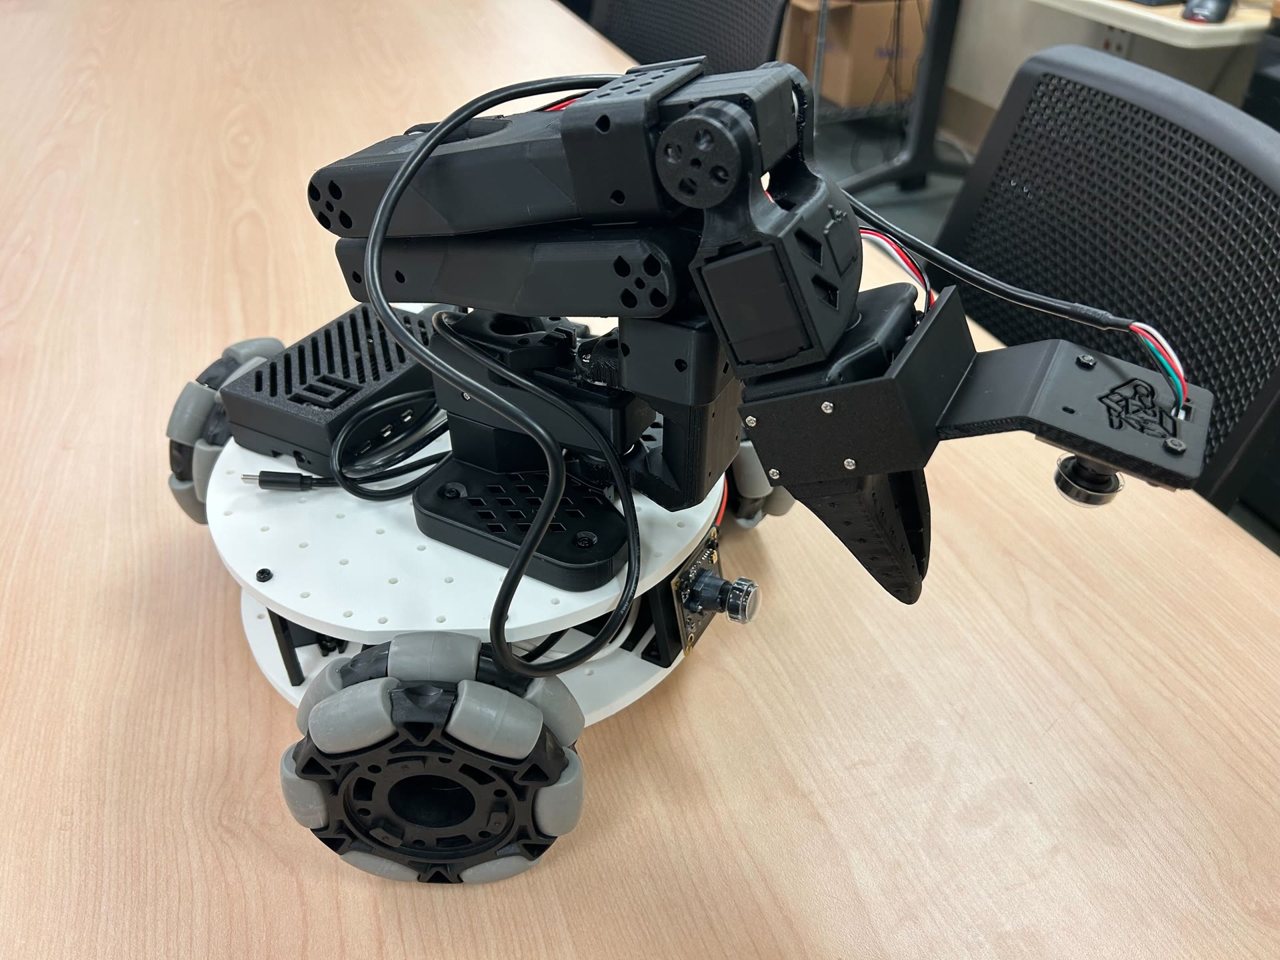
つないだのは LeKiwi です。設計が公開されている小さな移動ロボットで、車輪のまわりに小さなローラーが並んだオムニホイールを3つ、120度ずつずらして付けていて、横にも動けます(写真は LeKiwi のリポジトリから引用したアーム付きの機体です)。
構成は2層に分けました。判断するのは Jev、速さの命令を1秒に20回送り続けるのはプログラムです。命令が0.3秒途切れると、ロボットは自分で止まります。Jev には、今の言葉とさっきの動きを渡し、「ロボットに話しかけているか」「どの動きか」「どのくらいか」という3つの質問を付けました。前の動きを渡しておくので、「戻って」だけでも通じます。選択肢には「聞き返す」も入れてあり、確率が低いときは動かないようにしています。
実際に話しかけると、雑談のときの「話しかけているか」は11%で、ロボットは止まったままでした。「ちょっと右に寄って」では向きを変えずに横へ滑り、行きすぎると左へ戻りました。一方、指さしながら「そっち行って」と言うと方向が分からず、Jev は「聞き返す」を94%で選びました。「その場で3回まわって」は1回で止まってしまい、数えることの苦手さも出ました。TypeSafe AI 自身も、数を数えることと日付の比較は苦手だとしています。
中身の仕組みと、確率の落とし穴
Jev 本体は非公開です。そこで、中身が公開されている派生モデル Kev を手がかりにしました。Kev は、土台の LLM(Qwen)をそのまま使い、追加した小さな部分だけを学習させたもので、状況と質問を読ませて選択肢の終わりごとに点を付け、その点をソフトマックスで確率に直します。全部の確率を足すとちょうど1になります。文章を書かずに1回読むだけで全部に点が付くことが、速さの理由です。
ただし、その確率はそのまま信じていいのでしょうか。「未観測の公平なサイコロ」という同じ入力を100回送ると、Jev は毎回「1」に平均86%を付けました。公平なサイコロなら、どの目も6分の1のはずです。二重請求の問い合わせ文でも、「返金を求めているか」は0.66、「返金以外を求めているか」は0.43で、足すと1.09になりました。質問ごとに別々に出す数字なので、足し算は合わないのです。
それでも、大きい確率ほど当たる傾向はありました。自作のロボットへの指示100件で比べると、動きの正解率は89%で、確率0.7以上だけを使うと96%まで上がりました(8件は聞き返しになります)。確率を鵜呑みにせず、自分のロボットでしきい値を決め直すのが実務的な落としどころです。なお測定は 2026年9月30日時点のもので、Jev 1.13.0(TypeSafe API)と Kev-4B(32GB の Apple Silicon Mac・MLX)に同じ状況・同じ質問を送って比べています。時間は HTTP の往復時間です。サイコロの検証は実際にサイコロを振った正解率ではなく、指示100件はしきい値を75件で選び25件で確認した自作データです。
手元の Mac で動く Kev と、OpenAI の Decisions API
Jev はネットの向こうで動いていますが、同じ質問の送り方で手元の Mac で動く Kev にも差し替えてみました。Kev-4B では1回約0.4秒で、Jev の約0.2秒よりは遅いものの、ネットなしで動きます。8個の指示では5個で動きが同じ答えでしたが、冒頭の雑談を Kev は「右」と49%で読みました。しきい値0.7なら動かないとはいえ、自信の付け方はモデルごとに違います。
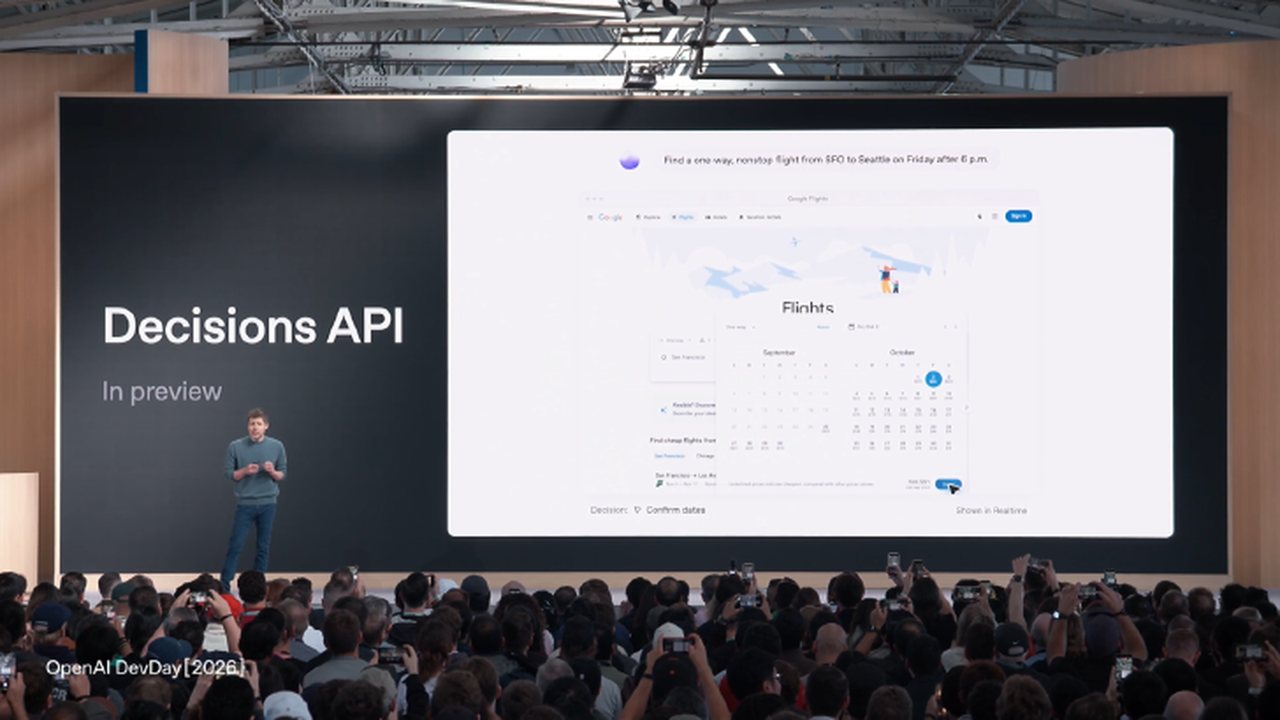
2026年9月29日には、OpenAI からも似た方向の Decisions API が発表されました。決まった答えから選ぶ用途に絞り、文章だけでなく画像も渡せます。速さは通常のモデルの1.6秒が約0.15秒になるとされ、Jev と同じくらいです。ただ、2026年9月時点では限定プレビューで、確率が付くかどうかなど詳しい仕様は未定でした。
まとめ
Jev の使いどころは、選択肢が決まっていて、すぐ決めたい場面です。ロボットの次の一手はその代表例でした。数えること、長く考えること、理由を説明することは、プログラムや LLM に任せたほうが確実です。決めるところだけを任せて、自信がなければ止まって聞ける形にするのが、この実験の収穫でした。
実際の動きは動画でどうぞ:しゃべらない最新AI、「Jev」でロボを動かしてみた|文章を書かないAIの仕組みと、確率の落とし穴(YouTube)
動画で紹介したもの(購入リンク)
この動画の概要欄には、Amazon・AliExpress などのショッピングリンクは掲載されていません。そのため、概要欄に載っている公式ページ・参考リンクを、URLを変えずにそのまま載せます。