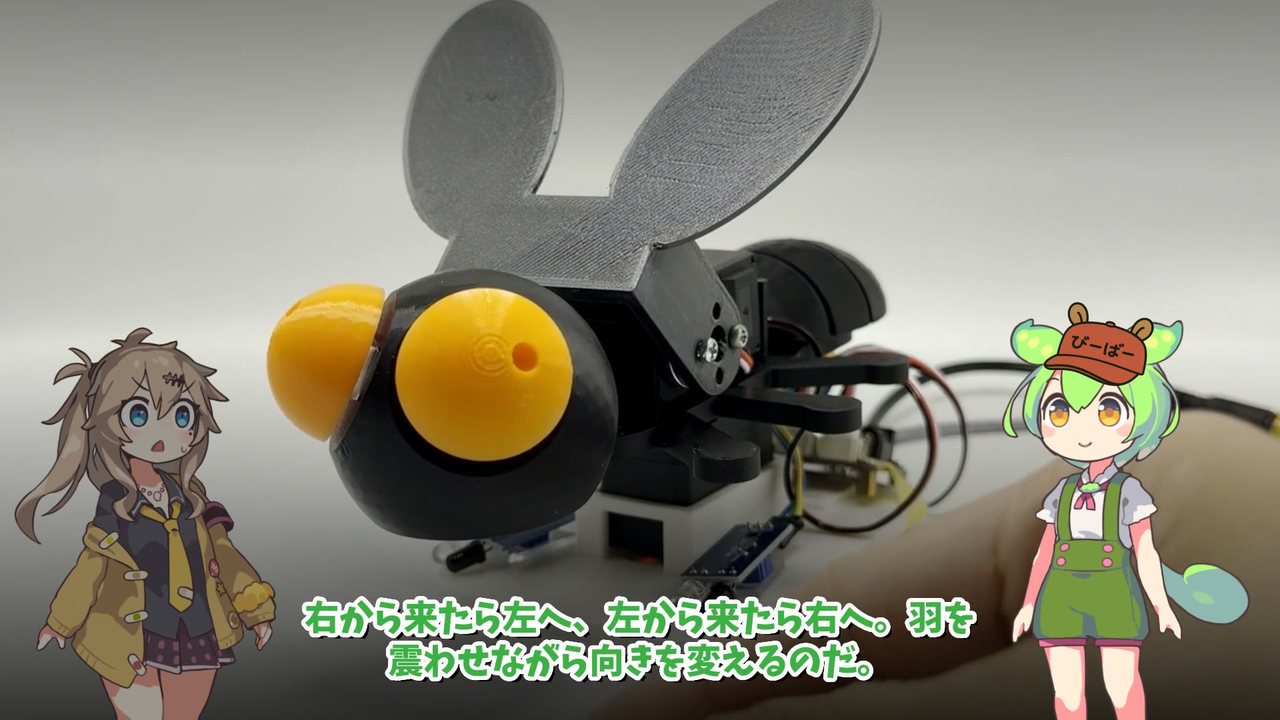
手を近づけると、羽を震わせながら向きを変えて逃げるハエのメカ。じつはこのメカ、「逃げろ」という命令をプログラムされていません。動かしているのは、本物のハエの脳の配線図そのものなのです。
この記事は、YouTube チャンネル「ビーバーものづくり研究所」で 2026年9月20日に公開した動画「ハエの脳を、自分の手で動かしてみた|話題の「全脳シミュレーション」の仕組みと、サーボで作る逃げるハエメカ」の記事版です。話題の「ハエの脳をまるごと動かす」研究の仕組みと、それをサーボのメカにつないだ実験をまとめました。
2024年、ハエの脳の「配線図」が完成した
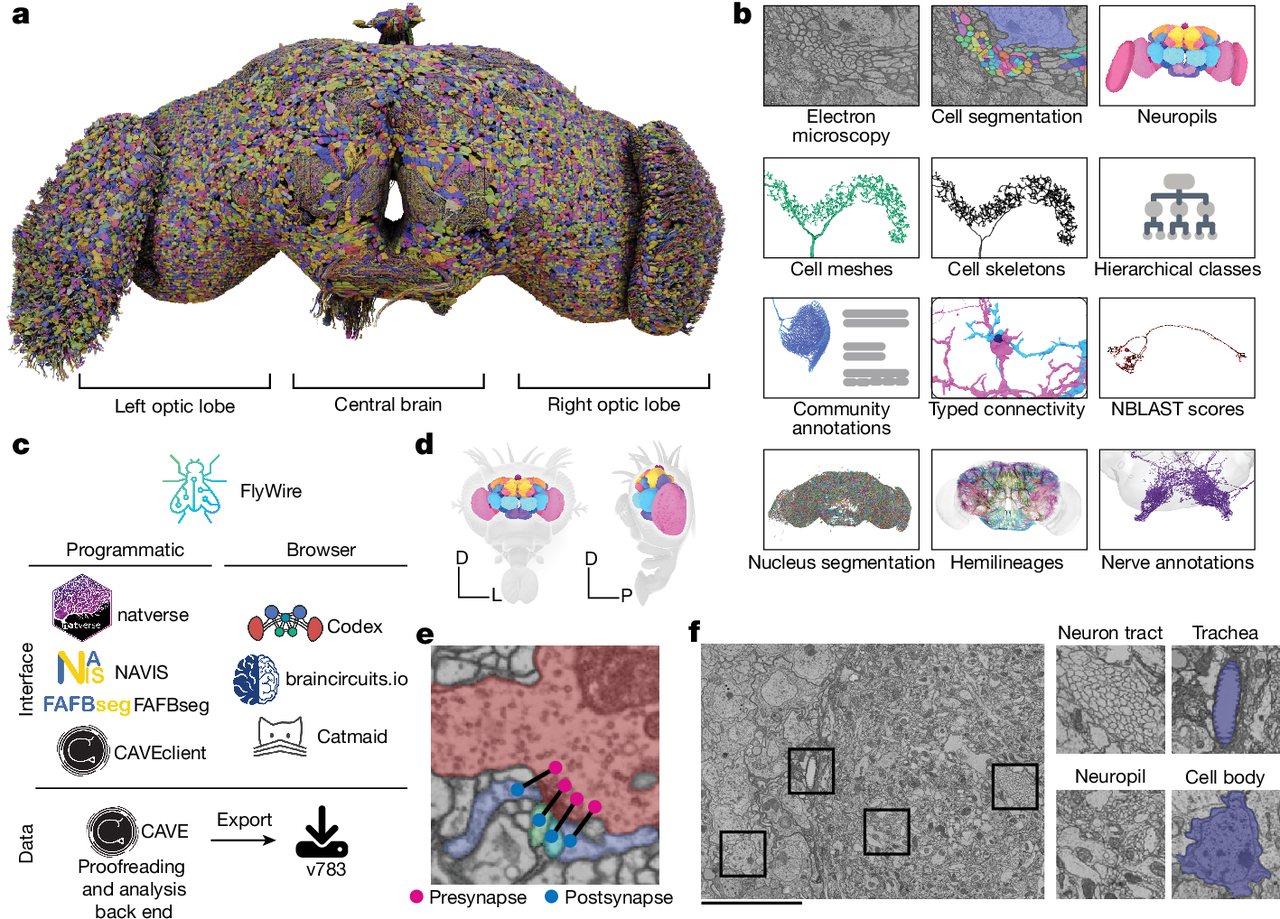
まず2024年に起きたのが、ハエの脳の配線図(コネクトーム)の完成です。1匹の脳を7000枚に薄く切って電子顕微鏡で撮影し、AIと人の手でつなぎ合わせることで、全部の神経がどの神経とつながっているかが分かりました。判明した神経は13万9000個あまり、つながりはおよそ5000万か所。しかも単につながっているだけでなく、つながりの本数(=伝わり方の強さ)や、相手を活性化させる「アクセル」か、抑える「ブレーキ」かまで推定されています。これが FlyWire の成果です。
配線図をそのまま動かす「バケツ」モデル
同じ2024年、その配線図を計算で動かしたチームも現れました。神経1個のモデルは驚くほど単純で、「穴の空いたバケツ」に例えられます。信号が来ると水がたまり、放っておくと少しずつ漏れ、線までたまったら発火して、つながった相手に「つなぎの本数ぶん」の水を注ぐ。ブレーキのつながりなら水を抜く。14万個の神経すべてがこの同じルール(LIF モデル)で、神経ごとに違うのは「つなぎ方」だけです。
ふつうの AI のニューラルネットワークとの違いは、つなぎの強さの決め方。AI は大量のデータで学習して決めますが、このモデルは学習をせず、本物の脳で数えた本数をそのまま使います。甘い味を感じる神経を刺激すると口を伸ばす神経が発火する、といった予測を164個出して実験と比べたところ、91%が一致したそうです。
ただし、できないこともはっきりしています。新しいことは覚えませんし、ホルモンのように脳全体の調子を変える仕組みも入っていません。いわゆる「意識のアップロード」ではなく、「反射の通り道が分かる地図」だと考えるのが正確です。
2026年、脳に「体」がつながった
では、なぜ2026年になって急に話題になったのでしょうか。足や羽を動かす運動神経は脳の中にはなく、首の先の神経索(人でいう脊髄にあたる部分)にいます。2024年の地図は脳だけだったので、信号の「出口の先」が地図の外だったのです。
2026年6月に脳と神経索を1匹ぶんつなげた地図が、9月にはオスの全身の地図(MaleCNS)も公開されました。同年3月には、脳モデルを物理シミュレーションの中のハエの体につないだ事例も登場し、お手本を覚えさせたわけでもないのに歩く・体をきれいにする・餌を食べるといった動きを見せました。体のシミュレーターも含め、データは無料で公開されているので、誰でも組み合わせて試せます。ハエの脳でマリオやマインクラフトを動かす試みも、この「脳に入口と出口を付けた」応用です(ゴールを目指す仕組みはないので、攻略ではなく“ハエとして景色に反応している”状態ですが)。
自分のパソコンで「逃げる反射」を動かしてみた
公開データを使えば、この脳は普通のパソコンでも動かせます。手元のノートパソコンでは、14万個の神経を5秒ぶん計算するのに25秒ほどかかりました。
試したのは、ハエが叩かれそうになると逃げる反射です。目には「物がぐんぐん大きくなる」ことを感じる神経があり、その先に「逃げろ」を伝える太い神経がつながっています。左から物が迫る信号を入れると、左目側の神経が反応し、ぶつかる0.2秒くらい前に「逃げろ」の神経が発火しました。
一方、本数も強さもそのままに、つなぎ先だけをランダムに入れ替える(配線シャッフル)と、目の神経は反応しても「逃げろ」まで届かず、3回試して3回とも発火しませんでした。逃げる反射を作っているのは、部品ではなく「つなぎ方」だということがよく分かります。
サーボと XIAO で「逃げるハエ」を作る
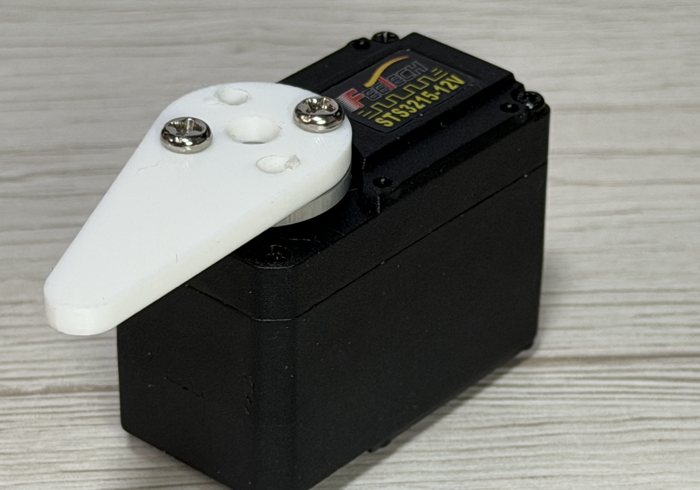
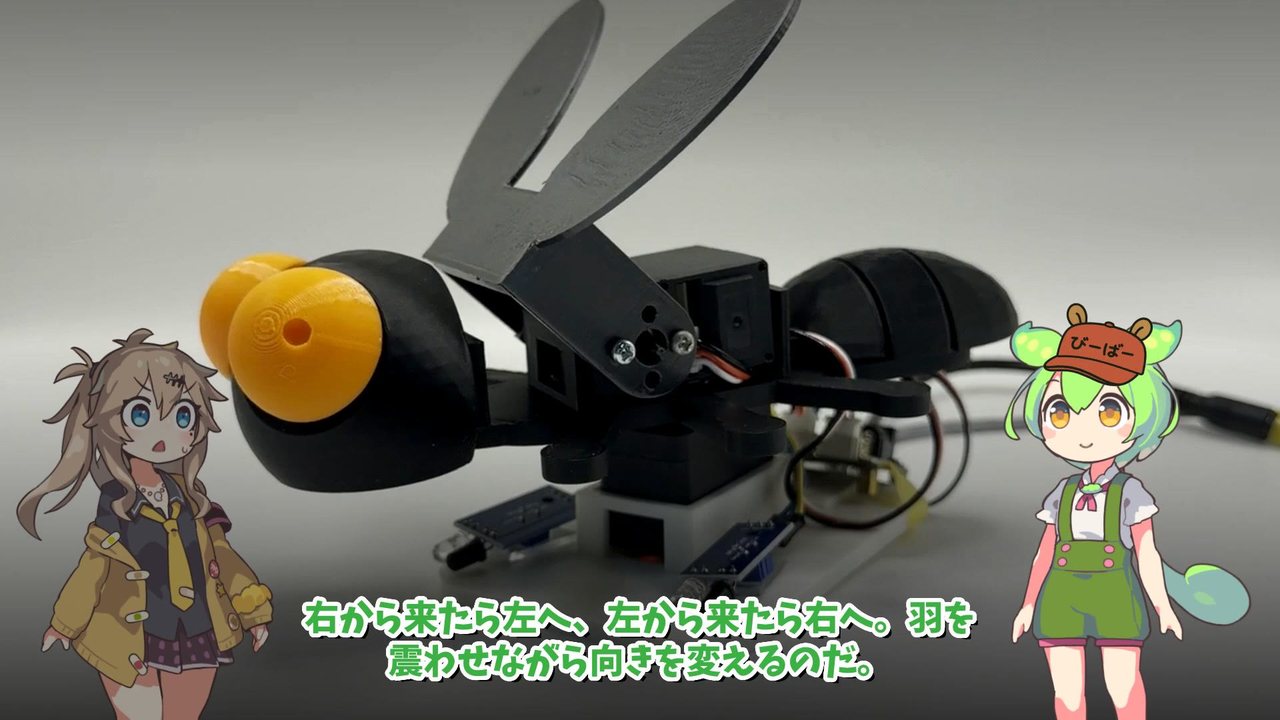
最後に、この反射を現実のメカにつないでみました。使ったのはマイコンボード Seeed Studio XIAO ESP32-C6 と、サーボ Feetech STS3215 を2個。左右の検知センサーがハエの両目、サーボが体の向きと羽の役割です。計算そのものはパソコン側で行い、センサーの信号を目の神経への入力に変える「入口」と、神経の発火をサーボの動きに変える「出口」だけを手で書きました。「どっちから来たら、どっちへ逃げるか」は書いていません。
実時間で動かすために、全神経から、この反射で一度でも発火した約1700個だけを抜き出して計算しています(5秒ぶんが1秒かからず計算でき、全脳で計算した場合と同じ発火になることも確認済みです)。結果、手を左から近づければ右へ、右から近づければ左へ、羽を震わせながら向きを変えるメカになりました。そして配線シャッフル版の脳に差し替えると、同じメカがまったく逃げなくなります。
データ・論文へのリンク
- FlyWire Connectome v783(Dorkenwald et al. 2024, Nature / CC BY-NC 4.0):flywire.ai
- 細胞型の注釈(Schlegel et al. 2024, Nature):flywire_annotations(GitHub)
- 全脳 LIF モデル(Shiu et al. 2024, Nature):Drosophila_brain_model(GitHub)
- MaleCNS Connectome(2026年9月):male-cns.janelia.org
まとめ
ハエの脳モデルの正体は、「配線図 × 全部同じ単純なルールの神経」でした。覚えも考えもしないので意識のアップロードではありませんが、刺激がどこへ流れて、どっちへ逃げるかまでが「つなぎ方」だけで決まっていることが、自分の手で動かすと実感できます。いつか、足の神経まで入った地図を使って、サーボの足で跳んで逃げるハエも作ってみたいところです。
実際の動きは動画でどうぞ:ハエの脳を、自分の手で動かしてみた(YouTube)
関連記事:このハエメカで使ったサーボ「STS3215」の解説はこちら ― 1台3,000円のサーボが、自分の角度を教えてくれる ― Feetech STS3215 徹底解説
動画で紹介したもの(購入リンク)
購入リンクは、動画の概要欄に掲載しているものをそのまま使っています。