落ちるギリギリまで進んで、どこまで際(きわ)を攻められるかを競う度胸試し「チキンレース」。そのゲームを、実際に走る小さなロボットで遊べるようにした作例を紹介する動画です。サムネイルには「DDSM210モーター」「スマホAR」「チキンレース ロボットゲーム」の文字が並び、駆動用のモーターとスマートフォンのARを組み合わせた一台であることが分かります。解説はVOICEVOXのずんだもんが担当しています。
この記事は、YouTube チャンネル「ビーバーものづくり研究所」で 2025年6月21日に公開した動画「チキンレースゲームが遊べるロボット作ってみた!【ずんだもん解説】」の記事版です。動画の内容を、文章で読み返せるようにまとめました。動画の長さは約4分20秒です。
前作は「足回り強化版スタックチャン」
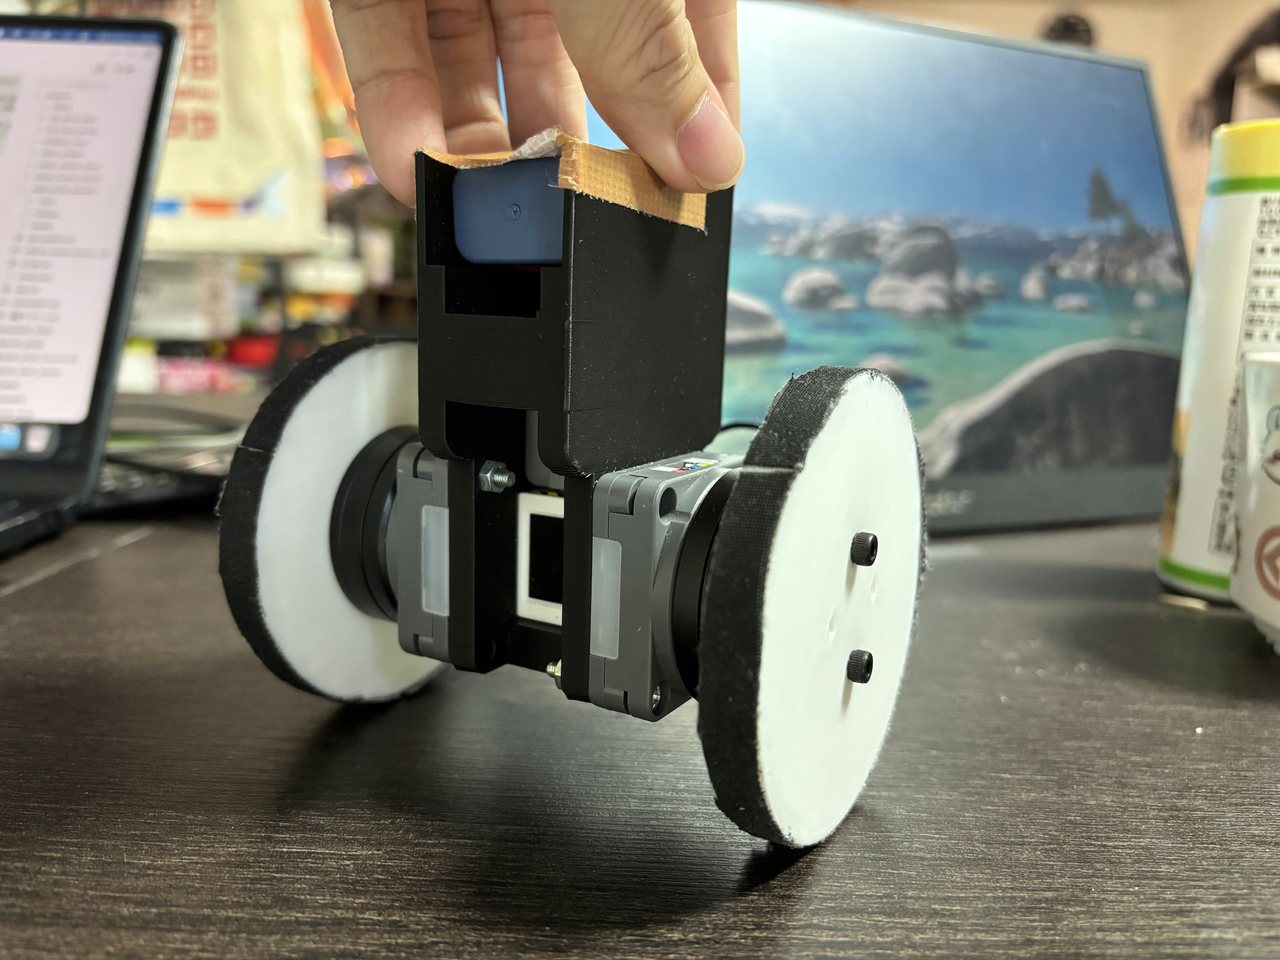
この動画は、概要欄で「前回の動画はこちら」と案内されている前作の続きです。前作は「ゴツくてかわいいロボット作ってみた 【足回り強化版スタックチャン】(ずんだもん解説)」で、卓上ロボット「スタックチャン」にゴツゴツした大きなタイヤと金属フレームの足回りを付け、走れるようにした作例でした。
今回は、その走れるロボットを土台に、「チキンレース」というゲームそのものを遊べるように発展させた回です。ロボットを作って終わりではなく、作ったロボットで対戦ゲームまで成立させようという流れになっています。
チキンレースをロボットで遊ぶ
チキンレースは一般に、崖や壁などの「落ちたら終わり」の境界に向かって進み、落ちずに一番ギリギリまで行けた方が勝ち、という度胸試しのゲームです。途中で怖くなって止まれば負け、攻めすぎれば落ちてしまう。その駆け引きを、実物のロボットを走らせて再現するのがこの作例の狙いです。
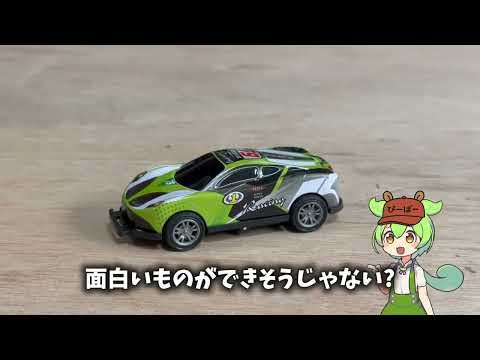
動画のフレームでは、緑色の車の模型が登場し、「面白いものができそうじゃない?」と発想を膨らませる場面も確認できます。車同士が度胸を競うチキンレースのイメージを、小さなロボットの対戦に落とし込んだわけです。
スマホARでロボットの位置と経路を扱う
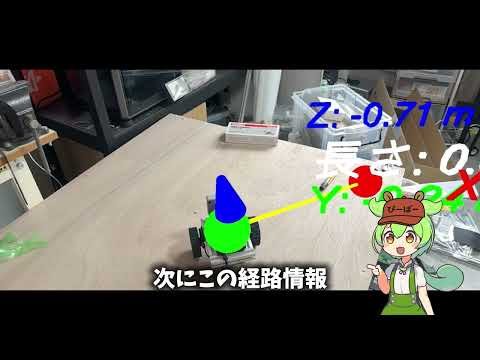
ゲームを成立させるには、ロボットが「あとどれくらいで落ちるか」を判定できる仕組みが必要です。この作例ではスマートフォンのARを使っていて、動画のフレームでは、机の上のロボットに座標軸のような表示が重なり、「Z: -0.71 m」といった距離の数値が画面に出ている様子が確認できます。字幕では「次にこの経路情報」と、ロボットの経路情報を扱う場面も紹介されています。
つまり、ロボットの位置をARで捉え、その情報をゲームの判定に使う構成です。目分量ではなく、位置をデータとして扱うことで、「ギリギリまで行けたか」を公平に競えるようになります。
駆動モーターはDDSM210
ロボットの駆動には、前作の足回りでも使われたモーター「DDSM210」が使われています。概要欄では、このモーター単体の解説動画「Arduinoにも対応!アリエクで見つけた激安高性能モーターを使ってみた(DDSM210)【ずんだもん解説】」が案内されています。
モーターそのものの使い方は、そちらの動画で詳しく紹介されています。なお、この記事ではモーターのスペックや価格など、本動画の概要欄に書かれていない数値は取り上げていません。
スタックチャンの詳細はProtoPediaで公開中
土台になっているスタックチャン本体の詳細は、概要欄で案内されているProtoPediaのページで公開されています:スタックチャンの詳細(ProtoPedia)。作ってみたい方は、まずこちらのページと前作の動画から追うと全体像がつかみやすくなります。
まとめ
チキンレースゲームが遊べるロボットは、足回り強化版スタックチャンを土台に、DDSM210モーターの駆動とスマホARによる位置・経路情報の取得を組み合わせ、「落ちるギリギリ」を競う対戦ゲームに仕上げた作例です。ロボット工作とゲームのルール作りが一体になった一台で、実際の対戦の様子は動画でどうぞ:チキンレースゲームが遊べるロボット作ってみた!【ずんだもん解説】(YouTube)
動画で紹介したもの(購入リンク)
この動画の概要欄には、購入リンク(ショッピングリンク)は掲載されていません。そのため、本記事にも購入リンクは入れていません。概要欄に案内があるのは、前回の動画、モーターDDSM210の解説動画、スタックチャンの詳細ページ(ProtoPedia)で、いずれも本文中で概要欄のURLをそのまま使って紹介しています。