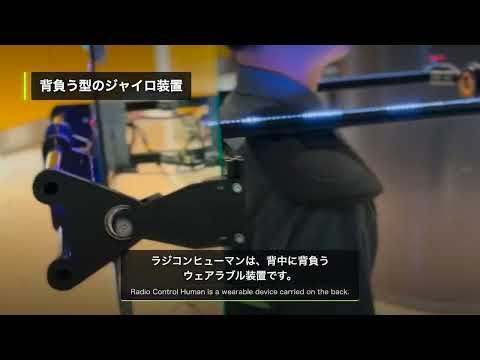
画面も見ず、音声案内も聞かず、体が左右にひねられる感覚だけで進む方向が分かる――そんなナビゲーションのために作ったのが、背中に背負うウェアラブル装置「ラジコンヒューマン」です。背負ったフライホイールの「歳差運動」で生まれるトルクが、進む方向を体に直接伝えます。
この記事は、YouTube チャンネル「ビーバーものづくり研究所」で 2026年8月2日に公開した動画「【作ってみた】背中のジャイロで人を操縦する装置を作ってみた【ラジコンヒューマン】」の記事版です。動画で紹介した仕組みと構成を、文章で読み返せるようにまとめました。動画は約3分で、原理の説明から iOS アプリとの連動、自作コントローラでの操縦までを順に紹介しています。
原理 ― 歳差運動でヨー方向のトルクを生む
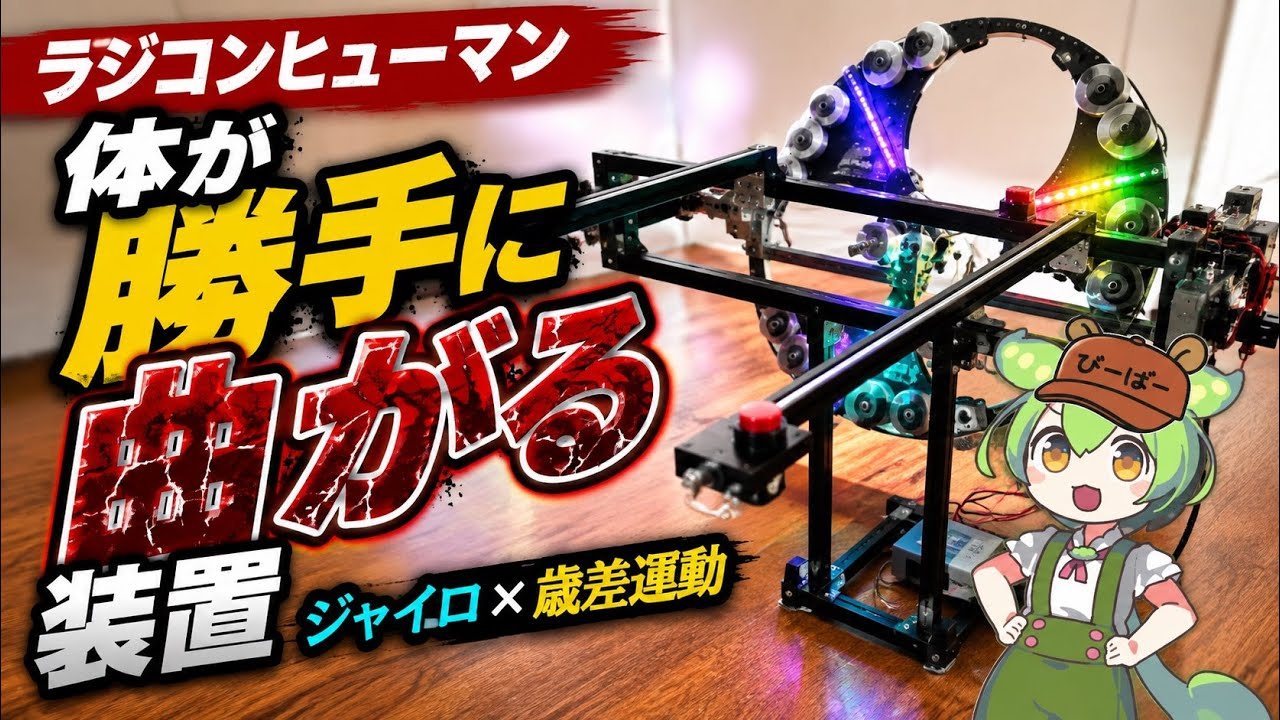
中心にあるのは、高速で回るフライホイールです。このフライホイールの回転軸を、もう一つのモーターで前後に傾けます。すると、傾けた向きでも回転の向きでもなく、その両方に直角な向き ― つまり体を左右に回すヨー方向にトルクが生まれます。これが歳差(さいさ)運動です。
背負った人の体には、このトルクが「右へ」「左へ」と体をひねる力として伝わります。押したり引いたりするのではなく、体そのものが回されようとする感覚なので、画面を見なくても進む方向が分かります。視覚も聴覚もふさがずに案内できることが、この方式の狙いです。
キューの作り方 ― 行きは速く、戻りはゆっくり
トルクをそのまま往復させると、左右の力が打ち消し合って「揺れているだけ」になってしまいます。そこで、ピッチ軸の往復に非対称な動きを付けています。行きのストロークを速く、戻りをゆっくり動かすことで、片方向だけのはっきりしたキュー(合図)になります。動画では、ピッチ軸が ±20° の範囲を往復しながらこのキューを作る様子が紹介されています。
装置の構成
- コントローラ: M5Stack StamPLC(ESP32-S3)
- モーター: RS02 ×2(フライホイール軸=速度制御 / ピッチ軸=位置制御、CAN 接続)
- LED: WS2815 129球(3本腕 × 43球)。回転を利用した POV ディスプレイ
- 通信: 装置とスマホ/コントローラ間は BLE。ASCII のコマンドを1本の characteristic に書き込むだけの簡単なプロトコル
フライホイールを回す軸と、その軸を傾けるピッチ軸を、別々のモーターで担当させているのが構成のポイントです。回転で角運動量を作り、傾けでトルクの向きと大きさを操る、という役割分担になっています。
ナビと操縦 ― アプリ連動と自作コントローラ
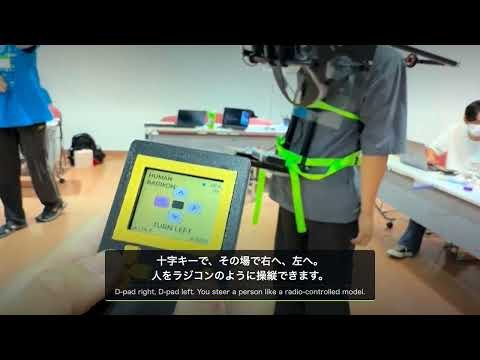
案内側はスマートフォンアプリが担当します。アプリは SwiftUI で作られ、ARKit と LiDAR による屋内自己位置推定と経路計画に対応しています。屋外の経路計算には OSRM(徒歩プロファイル)を使います。スマホアプリの屋内ナビと連動して自動で案内するほか、自作コントローラから手動で操縦することもできます。動画では、十字キーでその場で右へ、左へと、人をラジコンのように操縦する様子が紹介されています。
光る円盤 ― 回転を利用した POV ディスプレイ
フライホイール側には WS2815 の LED が 129球(3本腕 × 43球)並んでいて、回転を利用した POV(残像)ディスプレイになっています。トルクを生むための円盤が、そのまま表示装置も兼ねているわけです。装置を背負って歩く様子は動画本編で確認できます。
撮影素材には、装置単体を台に載せてフライホイールを回すテストと、実際に装置を背負って屋内を歩く様子の両方が収められています。背負った状態では円盤の LED が残像で模様を描き、歩行に合わせて体がひねられていく様子が見られます。
まとめ
「画面を見ないナビゲーション」という発想を、歳差運動という物理現象で「体をひねる力」に変換した装置でした。目も耳も空いたまま、進む方向だけが体に届く感覚は、他の案内方法にはない面白さだと思います。なお動画のナレーションは VOICEVOX:ずんだもん、字幕は日本語・英語の2言語で入っています。概要欄のハッシュタグにもある通り、これはウェアラブルなハプティクス(触覚提示)デバイスの実験でもあります。
実際の動きは動画でどうぞ:【作ってみた】背中のジャイロで人を操縦する装置を作ってみた【ラジコンヒューマン】(YouTube)
動画で紹介したもの(購入リンク)
この動画の概要欄には、購入リンクの掲載がありませんでした。主要パーツの情報は、動画本編と概要欄の構成リストをご覧ください。