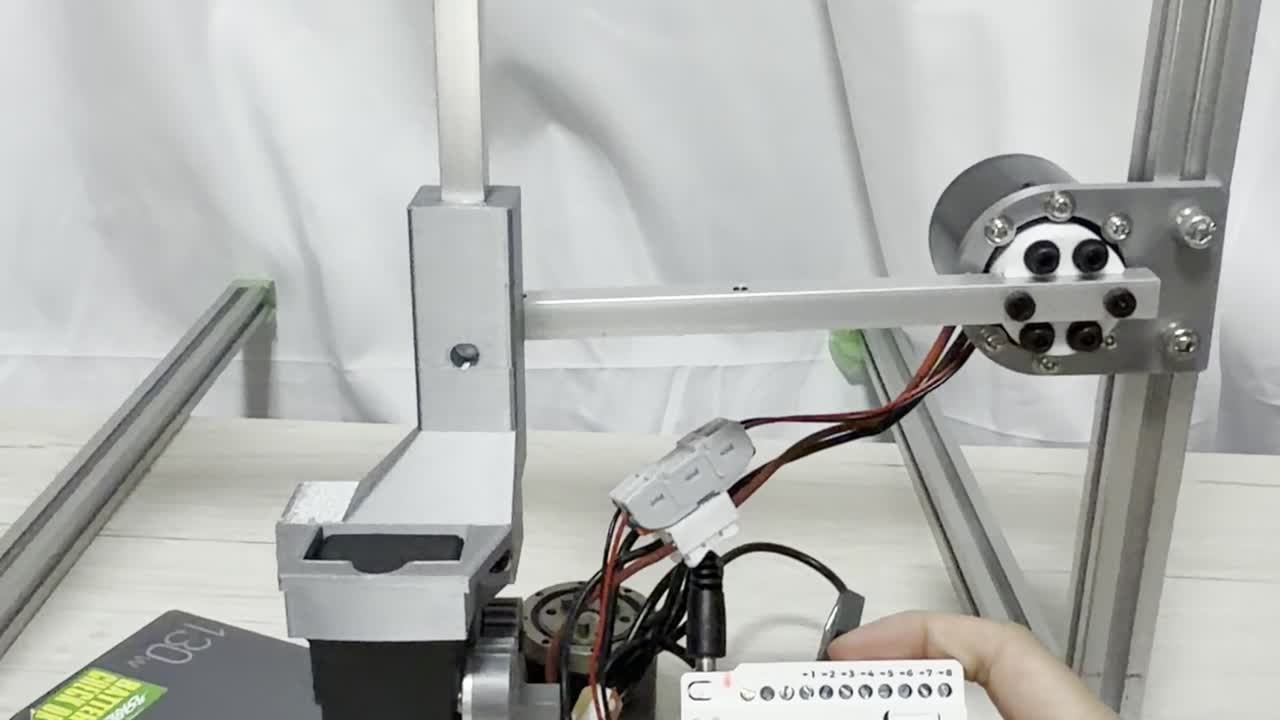
アルミフレームに取り付けた腕が、水平と垂直のあいだを、なめらかに行ったり来たりしています。これを動かしているのは、ドライバ基板の山でも、配線だらけの制御盤でもなく、手のひらサイズの白い箱ひとつだけです。
この記事は、YouTube チャンネル「ビーバーものづくり研究所」で 2026年8月18日に公開した動画「【これ1台で完結】8千円の激安PLCマイコンでロボット用QDDモーターを速度・角度・トルク制御する」の記事版です。動画の内容を、文章で読み返せるようにまとめました。
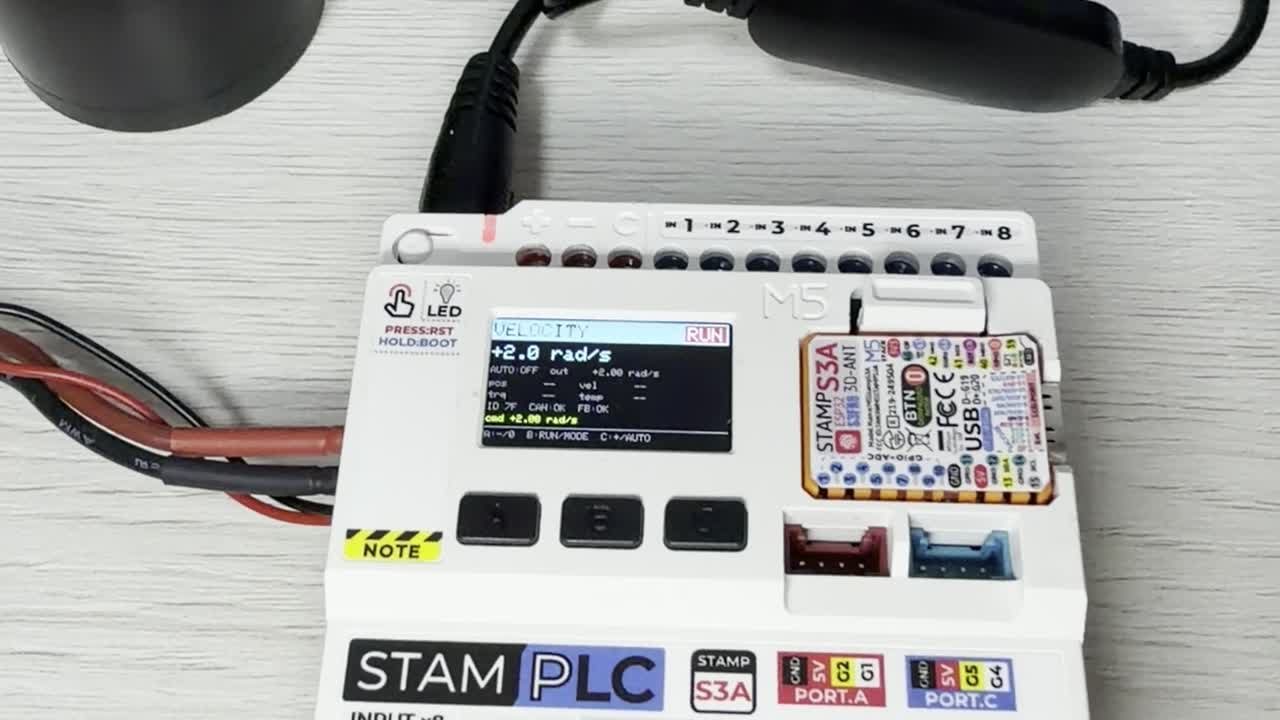
使ったもの:手のひらサイズのPLCと、QDDモーター
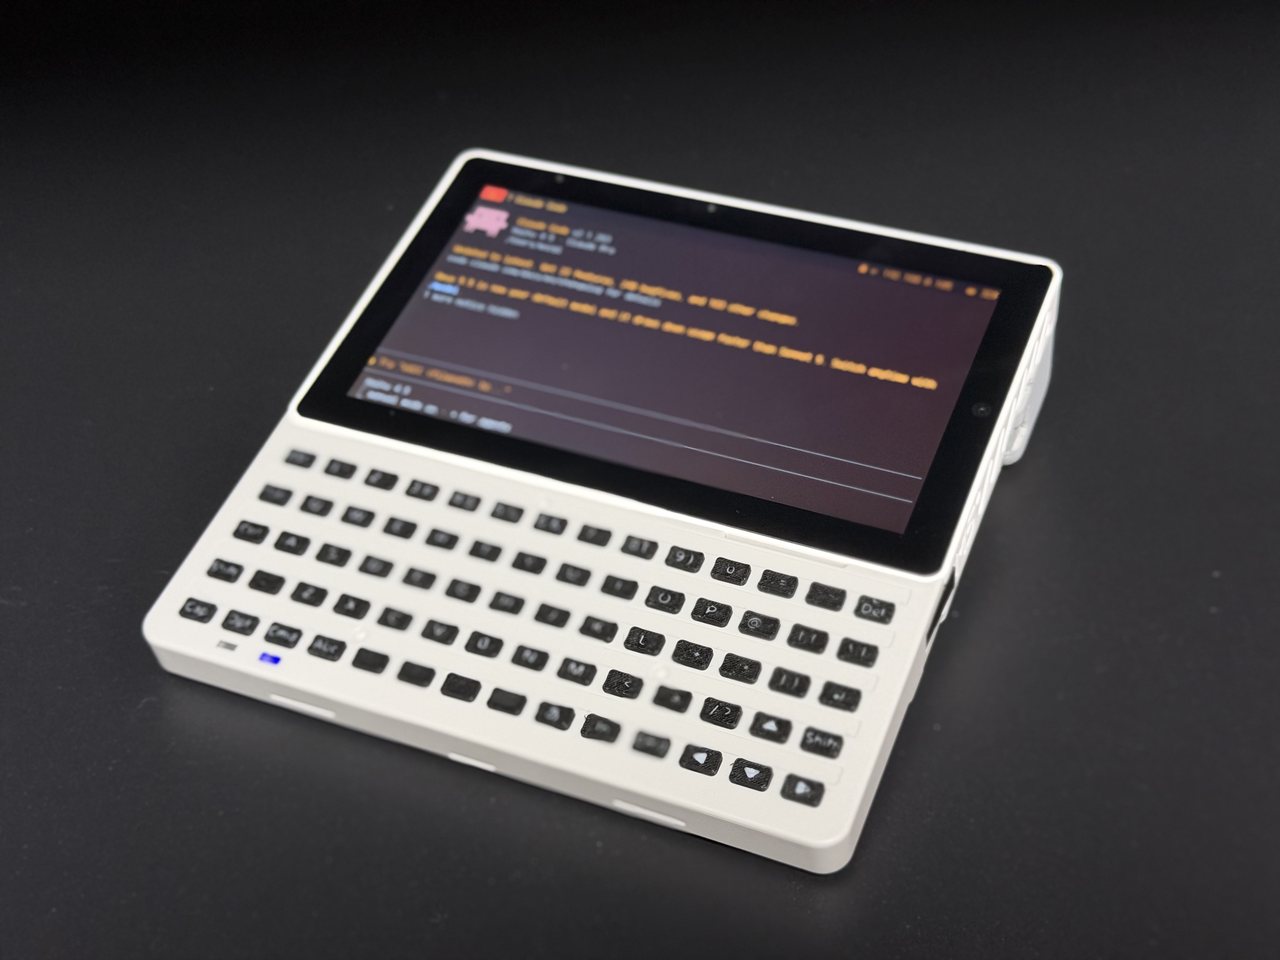
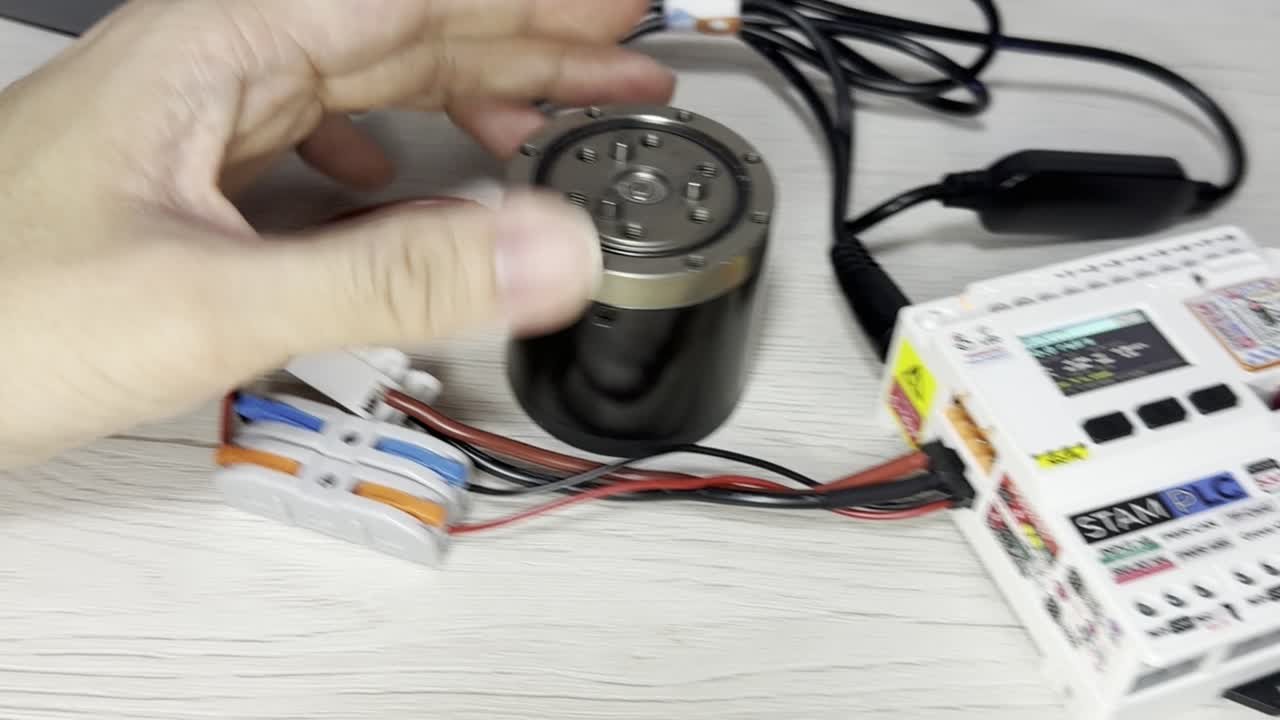
使うのは2つだけです。ひとつは M5StamPLC。工場の機械を動かす PLC(シーケンサー)を、そのまま手のひらサイズに小さくしたような機械です。もうひとつが、ロボットの関節に使う QDD モーター ROBSTRIDE EDULITE 05 です。
動画では「箱が8千円、モーターが7千円、合わせて1万5千円」と紹介しました。驚くのは値段だけではなくて、つないだ線の少なさです。モーターと箱のあいだにあるのは、電源と CAN(通信)の2本だけ。ふつうなら必要になるモータードライバの基板も、エンコーダも、電流センサーも、今回は全部いりません。全部、モーターと箱の中に入っているからです。
QDDモーター「EDULITE 05」の実力
QDD は「準ダイレクトドライブ」のこと。減速比が 9:1 ととても小さいのが特徴です。模型のサーボが数百分の1まで減速するのに対して、EDULITE 05 はあまり減速せず、モーター自体を大きくして力を出します。そのぶん手で回すことができて、ぶつかったことも電流の変化で分かります。ロボットの脚や腕に使われるタイプのモーターです。
- 定格トルク 1.8 N·m/ピーク 6 N·m
- 減速比 9:1、定格 100rpm(無負荷 430rpm)
- 重さ 242g、46ミリ角の手のひらサイズ
- ドライバ・磁気エンコーダ・CAN をモーター内に内蔵
電子工作でおなじみのホビーサーボと比べると、SG90 の最大トルクが 0.18 N·m、MG996R でも 1.08 N·m。EDULITE 05 のピーク 6 N·m は SG90 の33倍、MG996R の5.5倍です。しかも定格の 1.8 N·m は「連続で出し続けられる力」。MG996R が全力で踏ん張った力を、ずっと出し続けられる計算です。さらにホビーサーボに送れる指令は角度だけですが、このモーターは角度・速度・トルクを送れて、今の角度・速度・トルク・温度まで返してくれます。
速度・角度・トルク、3つの指令を使い分ける
指令の出し方は大きく3つあります。速度は「毎秒何ラジアンで回して」と送るだけ。動画では本体のボタンを押すたびに目標速度が上がっていき、プログラムを書き換えることなく、動かしたまま毎秒10ラジアンまで数字を変えて回しました。
位置(角度)には2種類あります。PP は目標の角度を1回投げるだけの方式で、あとはモーターが自分で加速・巡航・減速して止まります。CSP は通り道そのものを流し込む方式で、今回のコードでは20ミリ秒ごとに次の角度を送り続けています。動きの形を自分で決めたいときや、何軸も同時に動かしたいときは CSP の出番です。
そして電流モードは、そのままトルクの指令になります。何もぶら下がっていないとトルクが加速に変わって回転が上がり続けてしまうので、今回のコードでは上限を3アンペアに絞り、実測が毎秒30ラジアンを超えたら自動で止める安全装置を入れてあります。通信は CAN 1Mbps、29ビットの拡張 ID にコマンドの種類と宛先まで詰め込む方式です。なお、CAN バスの両端には終端抵抗(120Ω)が必要です。忘れると「動いたり動かなかったり」する、最初にやりがちなポイントでした。
なぜ、この1台で足りるのか
同じことをふつうの部品で組むと、マイコン、CAN の送受信チップ、降圧電源、リレー基板、入力を絶縁する基板、それを収めるケース……と基板の山になります。M5StamPLC には、それが最初から全部入っています。
- 中身は ESP32-S3。CAN が最初から載っている
- 降圧を内蔵し、電源は DC 6〜36V の1系統でOK(今回はモバイルバッテリーから USB PD で20Vを取り出して、モーターと箱の両方に供給)
- Wi-Fi でログを飛ばし、BLE でスマホからもつながる
- リレー4点で、ブレーキや電磁弁を直接動かせる
- 入力8点は全部フォトカプラで絶縁。24Vのセンサーをそのまま挿してもマイコンは壊れず、非常停止ボタンも直接つなげる
せっかくなので応用として、アルミフレームにモーターを1個取り付け、リンク機構で「水平と垂直を行き来する腕」も作りました。端まで来ると機構の形で位置が決まるので、モーターが力を出し続けなくてよく、止まる角度も速さも加速も、全部コードの中の数字だけで変えられます。
使ったもの
- M5StamPLC(動画では約8,000円と紹介):M5Stack 公式ドキュメント
- ROBSTRIDE EDULITE 05(動画では約7,000円と紹介):定格 1.8 N·m/ピーク 6 N·m/減速比 9:1 の QDD アクチュエータ
使ったコードは動画の概要欄に置いてあります。おまけとして、撮影中に割ってしまった StamPLC の液晶を、AliExpress で約300円の交換用画面で自分で直した話も動画の終盤に入っています。部品として買えるから直せる、というのも個人で扱える道具のいいところです。
まとめ
M5StamPLC が1台と QDD モーターが1個。それだけで、速度も、角度も、トルクも指令できて、追加の基板はゼロでした。Arduino で DC モーターやサーボは回したことがあるけれど、その先で止まっている——そんな人にとって、電子工作の次の一歩にちょうどいい組み合わせだと思います。
実際に腕が動く様子は動画でどうぞ:【これ1台で完結】8千円の激安PLCマイコンでロボット用QDDモーターを速度・角度・トルク制御する(YouTube)
動画で紹介したもの(購入リンク)
購入リンクは、動画の概要欄に掲載しているものをそのまま使っています。